図 3 仕事での生かし方仕事での生かし方 2
ロボット・工場の自動化
工場で働くロボットや生産ラインを考えてつくり、製品を正確に、速く、むだなくつくるしくみを整える仕事です。設計図の上の製品を、毎日たくさん同じ品質でつくれるようにするのが腕の見せどころです。
ひとことで言うと
給食の配膳の流れを整える係
給食の配膳では、ご飯、おかず、汁物と係が並び、トレーが順に流れていきます。どこか 1 か所で手間取ると、後ろの列がすべて止まります。生産技術は、この流れを工場の規模で考え、機械やロボットで実現する仕事です。
01
どんな仕事?: 「つくり方」をつくる
製品の形を決めるのが設計の仕事なら、それを工場でどうつくるかを決めるのが生産技術の仕事です。どの機械で、どの順番で、何秒ずつかけて加工や組み立てをするかを考えます。そして、製品が流れる作業の列(生産ライン)を組み立てます。
ロボットエンジニアには、ロボットそのものを開発する人と、ロボットを組み合わせて自動化の設備をつくる人がいます。工場の中で、ロボットや機械が止まらずに動き続けるよう、調整や保守を受け持つ人もいます。
製造業で働く人は、2025 年に 1,033 万人でした(2026 年版ものづくり白書)。働く人の数がわずかずつ減るなかで、人手のかかる作業を機械やロボットに任せることは、多くの工場の大きなテーマです。
よいつくり方があって初めて、よい製品をたくさんの人に届けられます。
図解工場の自動化にかかわる 3 つの仕事
ロボットをつくる
- 腕や関節、モーターを設計
- 動きを制御するソフトを開発
- 速さと正確さを試験する
設備を組み立てる
- ロボットと機械を組み合わせる
- 部品を運ぶ装置を設計する
- 動きを教えて調整する
工場で動かす
- 工程の順番と時間を決める
- 不良品が出る原因を探す
- 止まらないように保守する
02
ロボットの歩み: 工場と大学から生まれた
世界で初めて産業用ロボットを実用化したのは、アメリカのユニメーション社です。日本では 1969 年 5 月、その技術を取り入れた国産初の産業用ロボットが誕生しました。「川崎ユニメート 2000 型」の 1 号機です。
大学の研究から生まれたロボットもあります。部品を穴に差し込むような組み立てが得意なのが、スカラロボットです。1978 年に、山梨大学の牧野洋先生の提唱で始まった研究会で開発されました。横方向にはしなやかで、縦方向には硬い腕が特徴です。
食べ物の工場でもロボットは活躍しています。1981 年に生まれた寿司ロボットの 1 号機は、職人のにぎり方を研究し、1 時間に 1,200 貫のシャリをにぎれました。回転寿司が広まる原動力になったとして、機械遺産(第 107 号)に認定されています。世界の工場で動く産業用ロボットは、2025 年に過去最多の約 500 万台になりました(国際ロボット連盟)。
日本の工場と大学の研究が、ロボットの歴史を前に進めてきました。

03
ラインの立ち上げ: 何秒に 1 個つくるか
新しい製品の生産が始まる前に、生産技術エンジニアはラインを一から整えます。最初に決めるのが、何秒に 1 個のペースでつくるかを示すタクトタイムです。1 日に動かせる時間を、つくる数で割って求めます。
たとえば 1 日 8 時間(28,800 秒)で 480 個つくるなら、タクトタイムは 60 秒です。組み立ての作業を工程に分け、どの工程も 60 秒以内に終わるように、人とロボットの仕事を振り分けます。1 か所でも遅い工程があると、そこで製品が渋滞します。
ロボットには、動きを 1 つずつ教える作業(ティーチング)が欠かせません。腕を速く動かして急に止めると、先が揺れて位置がずれます。機械力学や制御工学の知識で、速さと正確さのちょうどよい所を探します。試運転をくり返し、ラインが初めて計画どおりの速さで流れた日は、チームにとって大きな節目です。
秒単位の計算と試運転のくり返しで、ラインは計画どおりに流れ始めます。
図解タクトタイムを計算する
- 18 時間を秒にすると 28,800 秒
- 228,800 秒 ÷ 480 個 = 60 秒
- 3どの工程も 60 秒以内に振り分ける

04
生産技術エンジニアの 1 日(例)
ここでは、新しい製品のラインを立ち上げている時期の、生産技術エンジニアの 1 日の例を紹介します。事務所の図面と工場の現場を、1 日に何度も行き来します。
朝は、前の日に試した組み立ての結果を確かめます。決めた時間に収まらない工程があれば、ロボットの動く順番や、部品を置く位置を見直します。部品の向きをそろえる台を 1 つ工夫するだけで、作業が数秒縮まることもあります。
ラインが動き出してからも仕事は続きます。不良品が出たら原因を探し、同じことが起きないように設備を直します。現場で働く人や設計の担当者と話し合いながら、つくり方を少しずつよくしていきます。
現場をよく見ることが、よいつくり方を見つける近道です。
図解生産技術エンジニアの 1 日(例)
- 8:30朝礼ラインの動きと不良の数を確認
- 9:00現場の確認遅れている工程の作業を見る
- 10:30ティーチングロボットの動きを直して試す
- 12:00昼休み
- 13:00設備の打ち合わせ部品を運ぶ装置の改造を相談
- 15:00試運転タクトタイムに収まるかを測る
- 17:00記録結果と次の対策をまとめる
05
向いている人と入り方・その先
段取りを考えるのが好きな人や、機械が思いどおりに動いたときにうれしくなる人に向いています。現場で働く人の話をよく聞き、一緒に改善を考える姿勢も大切です。
ロボットや自動化の仕事では、機械工学に加えて、電気や情報の知識も使います。機械と電気・情報を組み合わせる分野はメカトロニクスと呼ばれ、大学では制御工学やプログラミングの授業が入口になります。大学院の修士課程に進み、ロボットや加工の研究室で研究を深めてから就職する人も多くいます。
経験を積むと、工場全体の生産をまとめる立場や、新しい工場を立ち上げる仕事、海外の工場で生産を指導する仕事に進む道があります。ロボットのメーカーで、次の世代のロボットを開発する道もあります。
機械・電気・情報をつなげて考えられる人が、自動化の現場で頼りにされます。
図解生産技術・ロボットの仕事への道(例)
- 1学部力学・制御・プログラミング
- 2研究室ロボットや加工を研究する
- 3メーカーへ生産技術やロボットの部門
- 4ラインの担当立ち上げと改善を経験する
- 5工場をまとめる新しい工場や海外の生産も
高校生のうちに試せること
封筒づめの作業でタクトタイムを測る
お知らせを何十通も封筒に入れるような作業を、「折る・入れる・封をする」などの工程に分けましょう。それぞれの時間をストップウォッチで測ると、いちばん遅い工程が全体の速さを決めていることが分かります。家族と分担して、1 通あたり何秒になるかも比べてみましょう。
日本のロボットの歴史を読む
日本ロボット学会のサイト「ロボ學」では、産業用ロボットやスカラロボットなど、日本のロボット研究と開発の歩みを年ごとに読めます。気になったロボットを 1 つ選び、どんな工夫があったかを調べてみましょう。
ロボ學(日本ロボット学会)厚紙でロボットハンドをつくる
厚紙とストロー、たこ糸で、糸を引くと指が曲がるロボットハンドをつくってみましょう。関節の位置や糸の通し方を変えると、物のつかみやすさが変わります。ロボットの手先の設計を考える入口になります。
「ロボット・工場の自動化」に関連するコミュニティ
研究室・部活・サークルなど、全国の 314 件から探せます。
機械加工システム
広島大学(広島県)
先進理工系科学研究科 機械工学プログラム・機械工学・山田 啓司 教授
切削加工、研削加工、レーザ加工などを研究している。
自動制御工学分野
京都大学(京都府)
工学研究科電気電子デジタル理工学専攻・自動制御工学

馬渕研究室
東北大学(宮城県)
工学研究科ロボティクス専攻・生体分子流動システム


ロボティクス分野
京都大学(京都府)
工学研究科機械理工学専攻・ロボティクス
知能ロボットシステム研究室
北海道大学(北海道)
電気制御システム

フィールドロボティクス研究室
筑波大学(茨城県)
知能ソフトウェア
農業支援ロボット開発プロジェクト
金沢工業大学(石川県)
ロボット
ロボットエンジニア育成プロジェクト
金沢工業大学(石川県)
ロボット
神奈川大学ロボットプロジェクト
神奈川大学(神奈川県)
横浜キャンパス・ロボット
2023年創立。
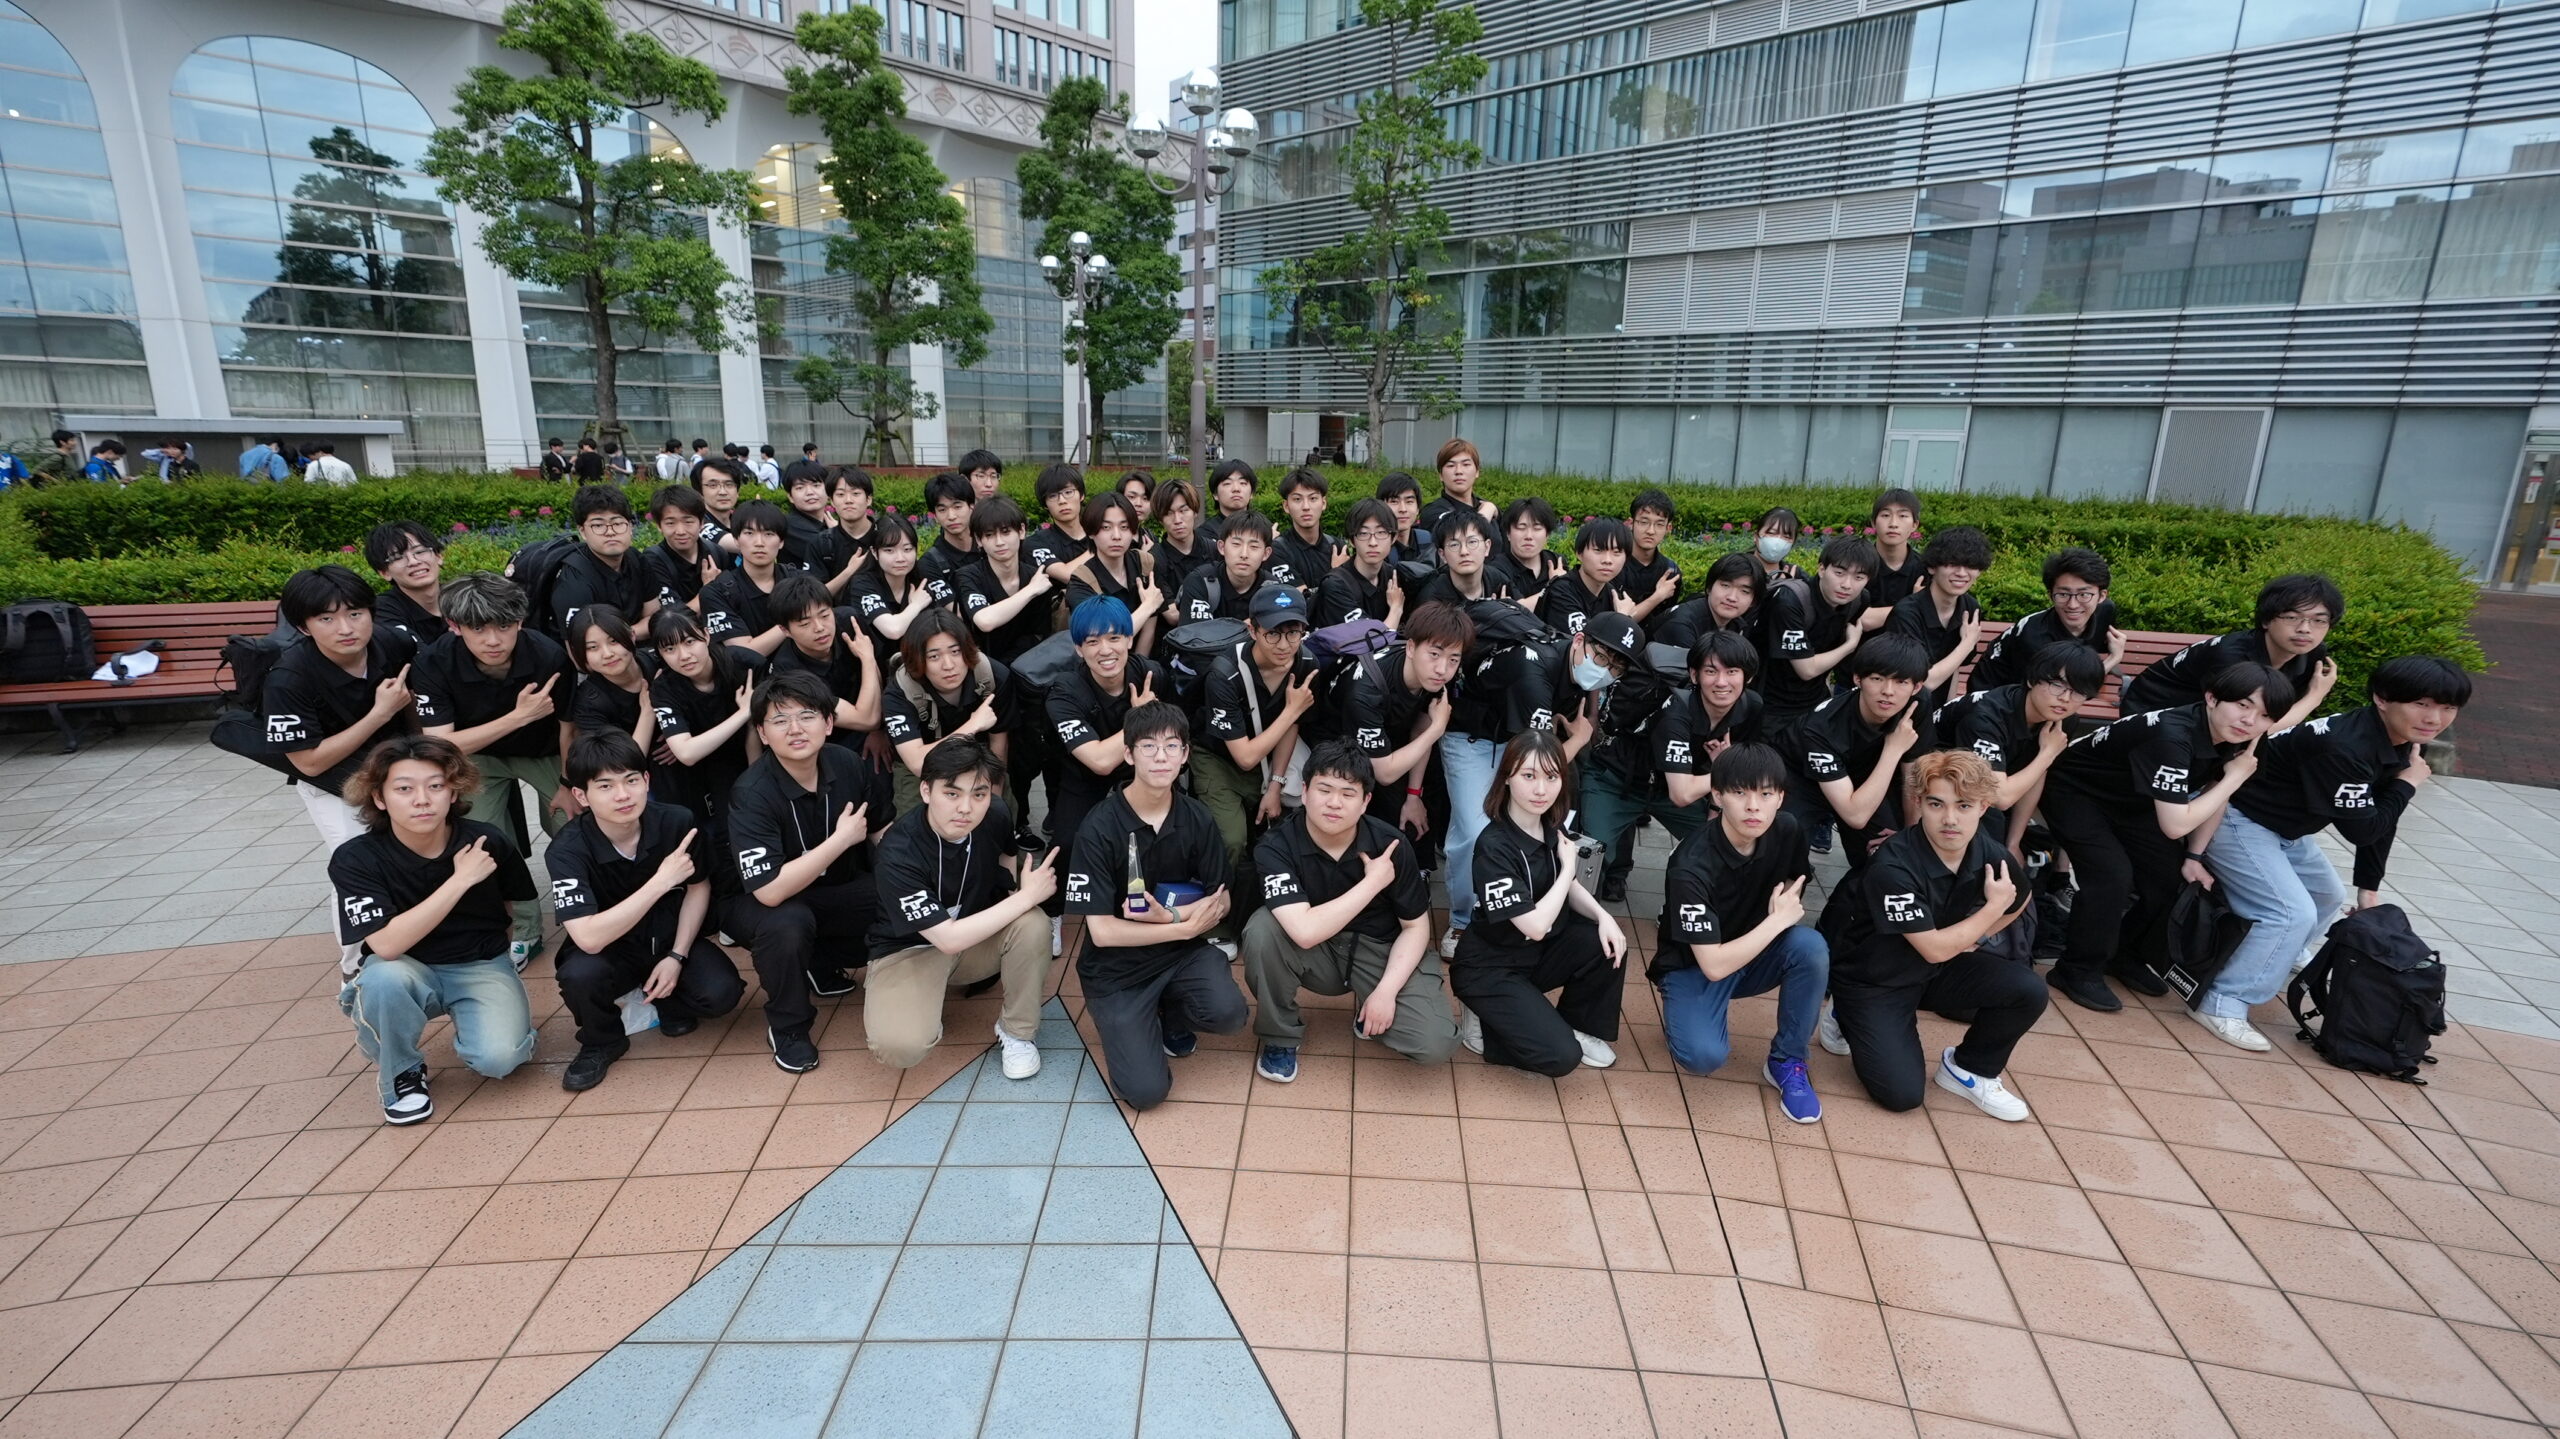
ロボットプロジェクト
金沢工業大学(石川県)
ロボット
Team_Roboconは1996年、Team_RIDは2004年発足。
レスキューロボットプロジェクトSAZANKA
名古屋工業大学(愛知県)
ロボット
2020年結成。
File.1095 滝澤正美(夢考房ロボットプロジェクト
金沢工業大学(石川県)
よくある質問
ロボットが増えると、工場で働く人の仕事はなくなりますか?
重い物を運ぶ、同じ動きをくり返すといった作業は、ロボットに任せる場面が増えています。一方で、ロボットに動きを教えて調整する人や、つくり方を考えて改善する人の仕事は欠かせません。人とロボットが仕事を分け合う形が広がっています。
生産技術と設計は、どちらが自分に向いていますか?
製品そのものの形や性能を考えるのが好きなら設計、つくる段取りや現場での工夫が好きなら生産技術が合っているかもしれません。どちらも 4 つの力学と製図が土台なので、大学で学びながら考えても間に合います。