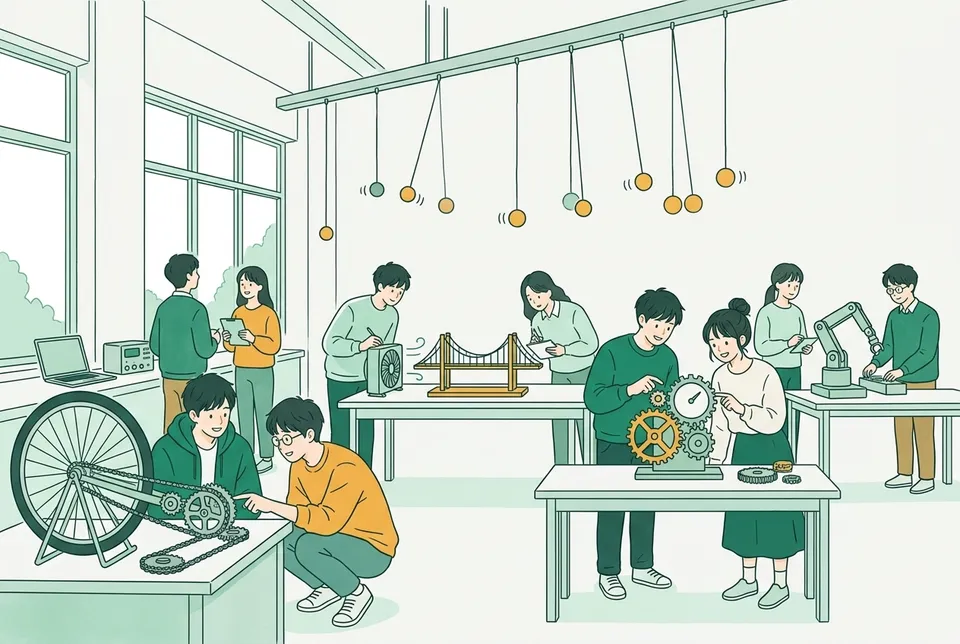
図 1 機械工学の広がり機械工学の広がり 1
動きと振動
機械は動けば必ず揺れます。歯車やリンクで思いどおりの動きをつくり、揺れを計算して抑え、ときには揺れを生かす。機械力学・振動工学・機構学を学ぶ分野です。
ひとことで言うと
ブランコは、揺れに合わせてこぐと高く上がる
ブランコは、揺れのリズムに合わせて力を加えると、少しの力でどんどん高く上がります。リズムを外すと、なかなか上がりません。物の動きと揺れのリズムを読み、機械を思いどおりに動かし、危ない揺れを防ぐのがこの分野です。
01
振動: どんな物にも「揺れやすいリズム」がある
ギターの弦をはじくと決まった高さの音が鳴り、ばねにつるしたおもりは決まったリズムで上下します。物にはそれぞれ、いちばん揺れやすいリズムがあります。これを固有振動数と呼びます。
振り子が 1 往復する時間(周期)は、T = 2π√(L/g) という式で求められます。L はひもの長さ、g は重力加速度(約 9.8 m/s²)です。長さ 1 m なら約 2.0 秒、25 cm なら約 1.0 秒。おもりの重さは関係なく、長さを 4 倍にすると周期は 2 倍になります。
このしくみは、昔から時計に使われてきました。1881 年に取り付けられた札幌市時計台の時計装置も、おもりを巻き上げ、振り子で時を刻みます。設置当初の機構がいまも動く国内最古の塔時計として、日本機械学会の「機械遺産」(第 32 号)に認定されています。
揺れやすいリズムを知ることが、揺れを抑えるのにも生かすのにも出発点になります。
図解振り子の長さと 1 往復の時間
- 1長さ 25 cm約 1.0 秒
- 2長さ 1 m約 2.0 秒
- 3長さ 4 m約 4.0 秒
- 4わかること長さが 4 倍になると、周期は 2 倍になる
02
共振と自励振動: 小さな力が大きな揺れになる
物の固有振動数と同じリズムで力を加え続けると、揺れはどんどん大きくなります。これが共振です。ブランコをこぐのは共振の利用ですが、機械や建物では、共振が壊れる原因にもなります。
アメリカのタコマナローズ橋は、1940 年 7 月 1 日に開通しました。その 4 か月後の 11 月 7 日、強い風の中で大きくねじれながら揺れ、崩れ落ちました。ワシントン州交通局の記録では、当日の風は時速 42 マイル(秒速約 19 m)ほどで、台風のような暴風ではありませんでした。
橋は開通の日から、上下に波打つように揺れていました。ワシントン大学のファーカーソン教授は、学生と 200 分の 1 の模型を作り、風洞で対策を調べていました。崩れた原因は、風で橋がねじれると風の当たり方が変わり、ねじれがさらに大きくなるしくみ(自励振動)でした。いまも長い橋の設計では、模型を使った風洞の実験で、風による揺れを確かめています。
揺れの計算は、事故を防ぐための計算でもあります。
図解揺れが揺れを強めるしくみ
- 1風が当たる橋の床が少しねじれる
- 2当たり方が変わるねじれた面に風がさらに強く当たる
- 3ねじれが増す前よりも大きくねじれる
- 4くり返す揺れが収まらず、大きくなっていく

03
制振とバイブレーション: 揺れを抑える・生かす
高い建物や塔は、地震や風で揺れます。東京スカイツリーの中心には、直径約 10 m の空洞があります。そこに、高さ 375 m の鉄筋コンクリートの柱(心柱)が、本体と切り離して立っています。重い心柱と本体が別々に揺れ、動きが反対向きになると揺れが打ち消し合います。
政府の広報誌によると、この「心柱制振」で地震の揺れを最大約 50% 減らせます。2011 年の東日本大震災では、建設中の最上部が 4〜6 m 横に揺れたと推定されていますが、被害はありませんでした。名前は、五重塔の中心に立つ柱「心柱」にちなんでいます。
反対に、揺れをわざと作る機械もあります。スマートフォンのバイブレーションは、片寄ったおもりをモーターで回したり、ばねにつけたおもりを固有振動数で揺らしたりして振動を生みます。後のやり方は共振を利用して、小さな電力ではっきりした振動を作ります。
揺れは、なくすだけでなく、測ったり生かしたりもできます。
図解揺れとのつき合い方
抑える
- 高い塔やビルの制振
- 車のショックアブソーバー
生かす
- スマートフォンのバイブレーション
- 楽器やブランコ
測って見張る
- 揺れの変化から機械の故障の兆しを見つける

04
機構学: 歯車とリンクで動きをつくる
モーターやペダルの回転を、思いどおりの速さや向きの動きに変えるのが機構学です。歯車、チェーン、カム、リンク(棒をつないだしくみ)を組み合わせます。自転車も車のワイパーも、機構のかたまりです。
自転車のギアは、歯の数の比で回転が変わります。前のギアが 48 歯、後ろが 16 歯なら、ペダル 1 回転で後輪は 3 回転します。27 インチの車輪(1 周約 2.15 m)なら約 6.5 m 進み、1 秒に 1 回こげば時速約 23 kmです。
日本の機構の名作に、「からくり儀右衛門」と呼ばれた田中久重が 1851 年に作った万年時計(万年自鳴鐘)があります。1 年に 1 度ゼンマイを巻くだけで、季節で長さが変わる江戸時代の時刻や、曜日、月の満ち欠けまで自動で表示します。機械遺産 第 22 号で、国立科学博物館が所蔵しています。
久重は、矢を取って弓につがえ、的を射るからくり人形「弓曳き童子」も作りました。こちらも機械遺産で、人を楽しませる機械やロボットのルーツの一つとされています。
歯の数の比のような簡単な計算から、複雑な動きの設計が始まります。
図解自転車のギアで速さを計算する
- 148 ÷ 16 = 3。ペダル 1 回転で後輪は 3 回転
- 22.15 m × 3 = 約 6.5 m 進む
- 31 秒に 1 回こぐと、1 時間で 6.5 m × 3,600 回

05
ロボットの運動: 関節の角度から手先の位置を求める
工場のロボットアームは、いくつもの関節を回して手先を動かします。関節の角度から手先の位置を求める計算を順運動学、手先を置きたい位置から関節の角度を求める計算を逆運動学と呼びます。
長さ 30 cm の腕を 2 本つないだアームで考えます。根元の関節を真上(90 度)に向け、ひじを右へ 90 度曲げると、手先は根元から右に 30 cm、上に 30 cm の位置に来ます。根元を真横(0 度)にして、ひじを上へ 90 度曲げても、同じ位置に届きます。答えが 2 つあるのが、逆運動学の面白いところです。
腕を速く動かして急に止めると、腕がしなって先が揺れます。速く、正確に、揺らさずに動かすため、大学では運動方程式を立て、揺れまで計算して動かし方を決める方法を学びます。高校で学ぶ三角関数・ベクトルや、大学で学ぶ行列を、ここで使います。
高校生のうちに試せること
スマートフォンで振り子の揺れを測る
ひもとおもりで振り子を作り、長さを 25 cm、50 cm、1 m と変えて 10 往復の時間を測りましょう。無料のアプリ phyphox を使うと、スマートフォンの加速度センサーで揺れの周期も記録できます。
phyphox家の自転車で速さを計算する
前と後ろのギアの歯の数を数え、ペダル 1 回転で進む距離を計算しましょう。実際に 10 回こいで進んだ距離を測って比べると、タイヤの大きさや空気圧の影響も見えてきます。
国立科学博物館で機械遺産を見る
東京・上野の国立科学博物館には、万年時計など、機械遺産に認定された機械が所蔵されています。高校生以下は常設展の入館料が無料です。展示の内容は時期によって変わるため、公式サイトで確かめてから出かけましょう。
国立科学博物館
「動きと振動」に関連するコミュニティ
研究室・部活・サークルなど、全国の 149 件から探せます。
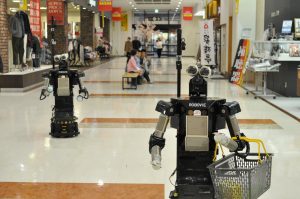
ヒューマンロボットインタラクション分野
京都大学(京都府)
情報学研究科情報学専攻・社会情報モデル・神田 崇行 教授

藤本研究室
横浜国立大学(神奈川県)
理工学部 数物・電子情報系学科 電子情報システム教育プログラム・システム制御・ロボット工学・藤本 康孝 教授
システムの最適化やロボット、アクチュエータを研究する。
深尾研究室
東京大学(東京都)
情報理工学系研究科知能機械情報学専攻・自動運転・隊列走行・移動ロボット・深尾 隆則 教授
建築振動学分野
京都大学(京都府)
工学研究科建築学専攻・建築振動学
バイオロボティクス学
岡山大学(岡山県)
工学部 機械システム系 ロボティクス・知能システムコース・ロボット工学・亀川 哲志 教授
ヘビ型ロボットやレスキューロボット、医療ロボット、ソフトアクチュエータによるリハビリ装置を開発する。
ヒューマン・ロボット・インタラクション研究室
筑波大学(茨城県)
知能機能システム・中内 靖 教授


ロボットエンジニア育成プロジェクト
金沢工業大学(石川県)
ロボット
レスキューロボットプロジェクトSAZANKA
名古屋工業大学(愛知県)
ロボット
2020年結成。
農業支援ロボット開発プロジェクト
金沢工業大学(石川県)
ロボット
ロボットプロジェクト
金沢工業大学(石川県)
ロボット
Team_Roboconは1996年、Team_RIDは2004年発足。
神奈川大学ロボットプロジェクト
神奈川大学(神奈川県)
横浜キャンパス・ロボット
2023年創立。
ロボコンプロジェクト
長岡技術科学大学(新潟県)
よくある質問
振動の勉強には、どんな数学を使いますか?
揺れは、時間とともに変わる量を表す微分方程式で表します。三角関数(sin・cos)のグラフが、揺れの形そのものです。多くの大学では 1・2 年で微分積分と微分方程式を学んでから、機械力学や振動工学に進みます。
ロボットの研究は、機械工学と情報学のどちらで学べますか?
どちらでも学べます。機械工学では、腕や脚の機構、運動の計算、モーターを動かす制御など、体を動かす部分が中心です。情報学では、カメラで周りを認識したり、動きを計画したりする、頭脳にあたる部分が中心になります。